-
Correo electrónico
1173947150@qq.com
-
Teléfono
13588791425
-
Dirección
Habitación 1505, 10 edificios del valle de la red del canal China Merchants shekou, Distrito de gongshu, Hangzhou
Acerca de nosotros
Hangzhou Langjie Measurement and Control Technology Development Co., Ltd
Guía de puesta en marcha in situ del servocontrolador dinámico
Fecha:2025-11-26Leer:0
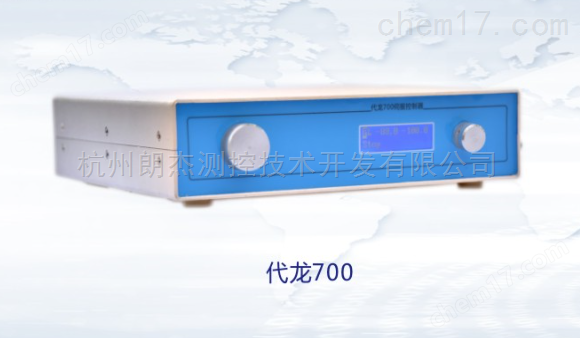
Servomotor dinámicoEs la unidad de control central del equipo de automatización industrial, y su calidad de puesta en marcha determina directamente la precisión de funcionamiento del motor y la estabilidad del sistema. La puesta en marcha in situ debe seguir el principio de "prioridad de Seguridad y paso a paso", desde la inspección de hardware, la configuración de parámetros hasta la verificación funcional para formar un circuito cerrado, para garantizar que el controlador coincida con precisión con el motor y la carga, y para satisfacer las necesidades de control de velocidad y posición de la línea de producción.
Preparación previa a la puesta en marcha: construir una base sólida de Seguridad y hardware. En primer lugar, se confirma que la tensión de alimentación del controlador coincide con la tensión nominal del motor (por ejemplo, el servomotor de 220V corresponde a la entrada del controlador de 220v), y se utiliza un multímetro para detectar el aislamiento de la línea de alimentación y evitar el riesgo de cortocircuito. En segundo lugar, compruebe el cableado del motor y el controlador: el cable de señal del codificador debe distinguir las fases a, B y z, el cable de Potencia debe garantizar que la secuencia de fases u, V y W sea correcta, y el momento de fijación del terminal de cableado cumple con las especificaciones (generalmente 0,8 - 1,2n · m) para evitar que La conexión virtual conduzca a un funcionamiento Anormal. Finalmente, conecte el software de depuración para establecer la conexión de comunicación entre el controlador y el ordenador (se recomienda la comunicación Ethernet o rs485).
Configuración de los parámetros centrales: realizar la adaptación del controlador al motor. El primer paso es el autoajuste de los parámetros del motor. en el modo de "ajuste automático" del controlador, el sistema identifica automáticamente el modelo del motor, la velocidad nominal, la resistencia de la armadura y otros parámetros básicos, y genera un modelo de control adaptado. si el autoajuste falla, es necesario introducir manualmente los parámetros de la placa de identificación del motor (como La corriente nominal y el factor de potencia). El segundo paso es configurar el modo de control, el modo de control de posición debe establecer la relación de engranajes electrónicos (coincidiendo con la resolución del codificador del motor y la instrucción de pulso de carga), el modo de control de velocidad debe establecer la fuente de instrucción de velocidad (analógico o comunicación) y el límite de velocidad, y el modo de control de par debe preestablecer el par máximo de salida para evitar sobrecarga.
Optimización del rendimiento dinámico: mejorar la precisión y estabilidad de la operación. Monitorear la curva de funcionamiento del motor a través del software de puesta en marcha, si hay un temblor de arranque, es necesario aumentar la ganancia proporcional del anillo de posición (parámetro p) y reducir el tiempo de integración (parámetro i); Si hay un exceso, lo contrario. La optimización del anillo de velocidad debe centrarse en ajustar la ganancia proporcional y la ganancia diferencial (parámetro d) para garantizar que la transición del motor de estático a la velocidad nominal sea suave y no haya fluctuaciones de velocidad. Para los equipos de alta precisión (como las máquinas cnc), es necesario activar la función de "control de avance" para compensar el impacto de la inercia de la carga en la precisión de la posición, de modo que el error de posicionamiento se controle dentro de ± 0,01 mm.
Verificación funcional y pruebas de seguridad: simulación de pruebas de condiciones de trabajo reales. En la etapa de prueba sin carga, el motor se ejecuta en los modos de posición, velocidad y par, respectivamente, para comprobar la consistencia de la visualización de la velocidad con la velocidad real (calibrada con un tacómetro) y confirmar que no hay atascos en el cambio positivo y inverso. La prueba de carga debe conectarse a la carga de producción real, simular el Estado máximo de carga durante 30 minutos, monitorear la corriente de salida del controlador y el aumento de la temperatura del motor (normal ≤ 60k) para garantizar que no haya alarma de sobrecarga. Las pruebas de Seguridad se centran en verificar la función de parada de emergencia: después de activar la señal de parada de emergencia, el motor debe detenerse en 100 ms.Servomotor dinámicoCortar la salida y bloquearla para evitar un arranque inesperado.
Fin de la depuración: guardar parámetros y registrar documentos. Una vez completada toda la configuración de los parámetros, se realiza la operación de "ahorro de parámetros" (algunos controladores deben ser guardados sin electricidad) para evitar la pérdida de parámetros. Registrar los datos de puesta en marcha, incluyendo el modelo del motor, la tabla de parámetros del controlador, la captura de pantalla de la curva de operación y el método de manejo anormal, y formar un informe de puesta en marcha. Por último, limpiar el sitio, ordenar el cableado y marcar el número de línea para garantizar un mantenimiento posterior conveniente. Hay que tener en cuenta: si hay una alarma del controlador (como sobrecorriente y sobrepresión) durante el proceso de puesta en marcha, se debe detener inmediatamente para la investigación, dando prioridad a la inspección de la resistencia de la tarjeta de carga, la configuración incorrecta de los parámetros y otros problemas para evitar daños al equipo por la fuerza.