-
Correo electrónico
info@auniontech.com
-
Teléfono
15601689581
-
Dirección
Tercer piso, edificio 6, 2007 Hongmei road, Distrito de xuhui, Shanghai
Acerca de nosotros
Shanghai Haoliang Optoelectronic Equipment Co., Ltd
Introducción a la tecnología de imágenes tridimensionales de visión artificial (1)
Fecha:2025-10-17Leer:0
Introducción a la tecnología de imágenes tridimensionales de visión artificial (1)
Visión general de la tecnología de imágenes tridimensionales
La imagen tridimensional, que añade información profunda a la imagen bidimensional tradicional, puede ser competente para tareas de posicionamiento, identificación y detección de mayor precisión, y ahora se ha utilizado ampliamente en los campos de la electrónica de consumo, la medicina y la industria.
Según el método de adquisición de datos, se puede dividir en contacto y sin contacto. El tipo de contacto se puede dividir en dos tipos: sin daños y sin daños según si hay daños. El tipo sin contacto se puede dividir en tipo de transmisión y tipo de reflexión de acuerdo con el uso de la señal. El tipo de reflexión se puede dividir aún más en dos categorías: óptica y no óptica. La fuente de luz artificial adicional se puede dividir en dos tipos principales: activa y pasiva según sea necesario. La imagen visual pasiva solo depende de la información de radiación óptica recibida por la Cámara producida por la escena del objetivo, que se mide a través del valor gris de los píxeles de la imagen bidimensional.
La visión pasiva se utiliza a menudo en situaciones de imágenes tridimensionales en condiciones específicas, como el rango dinámico de radiación de escenas interiores y objetivo no es grande y sin tapujos, la superficie de la escena no es Lisa y las características de textura o geometría son claras, por lo que es fácil encontrar puntos de coincidencia a través de la coincidencia tridimensional. La visión estereoscópica activa utiliza la modulación óptica (como la luz estructural codificada, la modulación láser, etc.) para iluminar la escena del objetivo, codificar y marcar los puntos en la superficie de la escena del objetivo, y luego decodificar la imagen de la escena obtenida para obtener de manera confiable los puntos de coincidencia entre las imágenes, y luego resolver la información tridimensional de La escena a través del método triangular. Las ventajas de la visión estereoscópica activa son su fuerte antiinterferencia, los bajos requisitos ambientales (como eliminar la interferencia de luz ambiental a través del filtro de paso de banda) y la Alta precisión, repetibilidad y fiabilidad de la medición tridimensional. la desventaja es que es fácil bloquear escenas con estructuras complejas. De acuerdo con el principio de imagen, se puede subdividir aún más, como se muestra en la siguiente imagen:

Debido a la necesidad de usar una sonda o sonda para moverse con la superficie del objeto medido, el tamaño está limitado, y el objeto medido también es fácil de rayar, y la precisión es relativamente pobre. Al igual que la máquina de medición de coordenadas (cmm), la información tridimensional del objeto medido se mide a través de una sonda y un punto discreto en la superficie del objeto. En la actualidad, las imágenes tridimensionales se basan principalmente en el tipo sin contacto que utiliza principios ópticos, que son más seguros, eficientes y precisos. Un ejemplo intuitivo es que en el pasado, los trabajadores de la construcción de carreteras usaban barras metálicas similares a reglas rectas para medir la profundidad durante el mantenimiento de carreteras con baches, y no había una solución económica y eficiente, pero la aplicación de la tecnología de imágenes ópticas tridimensionales ha cambiado este proceso.
Este artículo discute principalmente las principales tecnologías de imagen tridimensional en el campo de la visión artificial, incluyendo el tiempo de vuelo, la luz estructural, el triángulo láser, la visión estereoscópica binocular y la tecnología de imagen por campo óptico. finalmente, se complementará con la introducción de escenarios de aplicación y comparación de nivel de precisión de radares de ondas milimétricas y radares láser y varios esquemas de imagen tridimensional.
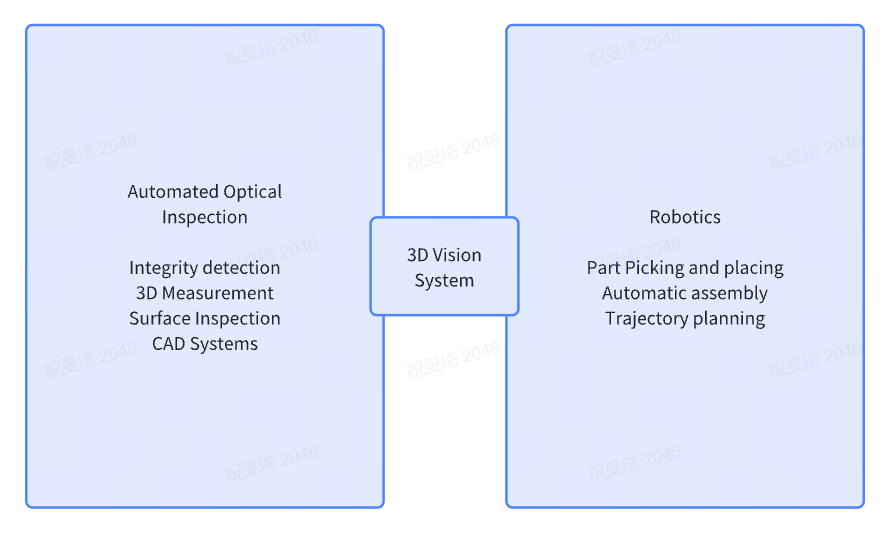
Método del tiempo de vuelo
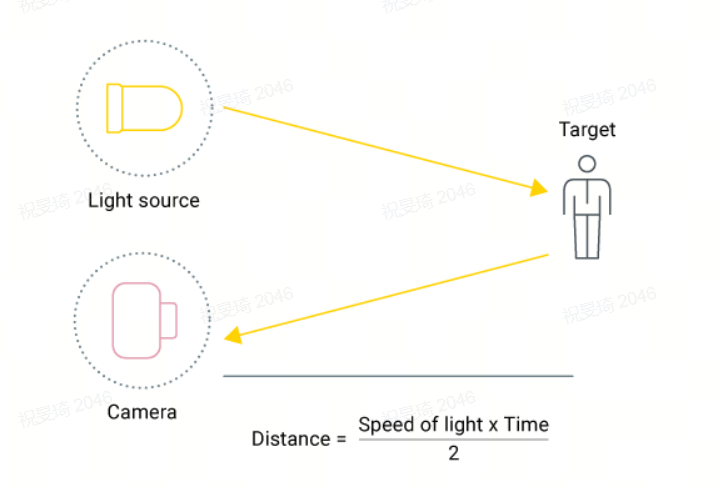
El tiempo de vuelo (tof), que utiliza diodos emisores de luz (led) o diodos láser (ld) para emitir señales de luz infrarroja, mide la distancia entre el sensor y el objeto medido en función de la diferencia de tiempo entre la emisión y el retorno de la señal. La Cámara TOF mide la distancia iluminando activamente el objeto medido utilizando una fuente de luz modular, como un láser, y luego capturando la luz reflejada con un sensor sensible a la longitud de onda del láser. El sensor mide un retraso de tiempo ↑ t desde que el cabello de la Cámara emite luz hasta que la Cámara recibe la luz emitida. el retraso de tiempo es proporcional al doble de distancia (ida y vuelta) entre la Cámara y el objeto; Por lo tanto, la distancia se puede estimar en profundidad = c△ T / 2, donde c Representa la velocidad de la luz. Este proceso es similar al de un ultrasonido, que mide la distancia por sonido, no por luz, y un radar por ondas de radio. En comparación con los ultrasonido, las cámaras de tiempo de vuelo (tof) pueden generar mapas de profundidad de alta resolución con alta precisión (de profundidad) (resolución espacial comparable a las cámaras rgb) más rápido y pueden cubrir una gama más amplia - después de todo, la velocidad de la luz es mucho mayor que la velocidad del sonido. Aunque la distancia de detección del radar es más larga, la precisión y resolución del tiempo de vuelo (tof) son mejores que Yi chip.
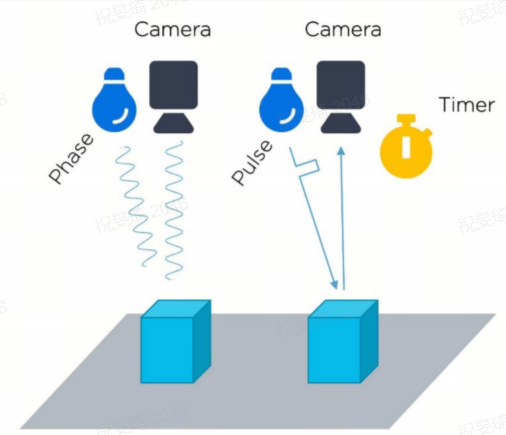
Actualmente hay muchos métodos diferentes para medir △ t, dos de los cuales son los más utilizados: el método de onda continua (cw) y el método de pulso. El método de ondas continuas (cw), a veces conocido como tiempo de vuelo indirecto (itof), mide el cambio de fase entre los pulsos de luz enviados y recibidos. El método del pulso, a veces conocido como tiempo de vuelo directo (dtof), mide el tiempo de paso entre el pulso emitido y el pulso de luz recibido. Este método es básicamente similar al principio del sensor láser 3d, pero el sensor láser 3D se escanea punto a punto, mientras que la Cámara TOF obtiene información de profundidad de toda la imagen al mismo tiempo. Cabe señalar que la gran mayoría de los sistemas TOF de onda continua que se han implementado y utilizado en el mercado utilizan sensores cmos, mientras que los sistemas TOF de pulso utilizan sensores no CMOS (especialmente cdc). Una de las ventajas del uso de sensores de imagen CW itof: se producen en masa a gran escala basados en la infraestructura tradicional de semiconductores y pueden lograr imágenes de corto alcance de alta densidad de píxeles a un costo económico. La elección de itof o sistema de imágenes profundas dtof depende en última instancia de las necesidades de la aplicación y el entorno de uso. El itof es adecuado para imágenes de corto alcance (0,5, 5 y 10 metros) que requieren una alta resolución espacial. Dtof es más adecuado para imágenes de larga distancia con bajos requisitos de resolución espacial. La inteligencia artificial (ia) y el diseño de sistemas ópticos hacen que la línea divisoria entre la elección de la tecnología itof y la tecnología dtof sea menos clara y clara. En un sistema de borde inteligente que puede percibir el entorno, los sensores itof y dtof se integran con imágenes RGB y sensores inerciales, y mejoran el rendimiento con la ayuda de Ia para eliminar artefactos.
Al igual que el ratón ha cambiado la interacción por computadora y la tecnología de pantalla táctil ha impulsado la popularización de teléfonos inteligentes y tabletas, la tecnología de tiempo de vuelo (tof) está ayudando a lograr la interacción 3D sin contacto. En términos de impulsar el desarrollo de la industria 4.0, la tecnología de tiempo de vuelo (tof) tiene una utilidad similar. Desde la visión artificial industrial para la detección de calidad, pasando por la detección de volumen para la gestión de activos, pasando por las tecnologías de navegación que impulsan la producción autónoma (de equipos), la industria manufacturera ha comenzado a adoptar estas tecnologías de detección y ha pasado gradualmente a sistemas de alta resolución adecuados para entornos industriales adversos. En la actualidad, las aplicaciones que nos rodean con la tecnología de tiempo de vuelo (tof) son interminables, desde la seguridad de la cabina del automóvil hasta los equipos deportivos domésticos, pasando por la colaboración remota 3D con juegos e imágenes realistas. Incluso la detección de reservas de almacenes, barriles y tanques de almacenamiento grandes también es ampliamente utilizada. Una de las futuras aplicaciones de la tecnología de tiempo de vuelo (tof) es en los vehículos autónomos como complemento de radares, Lidar y otros sensores de profundidad.
En la actualidad, las cámaras de profundidad TOF de consumo son principalmente: Kinect 2 de microsoft, sr4000 de mesa, cámaras de profundidad TOF de PMD Tech utilizadas en Google Project tango, etc. Estos productos han logrado más aplicaciones en reconocimiento somatosensorial, reconocimiento de gestos, modelado ambiental, etc., el más típico es el Kinect 2 de microsoft.
Las imágenes TOF se pueden utilizar para la adquisición de imágenes 3D de gran visión, larga distancia, baja precisión y bajo costo, y se caracterizan por: detección rápida, gran alcance de visión, larga distancia de trabajo, bajo precio, pero baja precisión y fácil interferencia con la luz ambiente. La precisión de la imagen del tiempo de vuelo se ve afectada para objetos lisos (la luz reflejada se dirige en diferentes direcciones) o para objetos con ángulos (se producen múltiples reflejos).
Al igual que las cámaras normales, la parte delantera del chip de la Cámara TOF necesita una lente para recoger la luz. Sin embargo, a diferencia de las lentes ópticas ordinarias, aquí es necesario agregar un filtro de paso de banda para garantizar que solo la luz de la misma longitud de onda que la fuente de luz de irradiación pueda entrar.
Ventaja de tof: el tiempo de vuelo todavía puede funcionar normalmente sin luz ambiental en el extremo Ji debido al uso de una fuente de luz activa para irradiar el objeto medido. En comparación con las cámaras estereoscópicas o los sistemas de triangulación, las cámaras TOF son pequeñas, ligeras y muy diferentes del tamaño general de la cámara, lo que es muy adecuado para algunas ocasiones que requieren cámaras ligeras y de pequeño tamaño. El principio del algoritmo de tiempo de vuelo es relativamente simple, por lo que la Cámara TOF puede calcular rápidamente la información de profundidad en tiempo real, alcanzando decenas a 100 fps. Las cámaras estereoscópicas binoculares requieren algoritmos de correlación complejos, que se procesan lentamente. El cálculo de profundidad de TOF no se ve afectado por la escala de grises y las características de la superficie del objeto, y puede realizar una detección tridimensional muy precisa. Por su parte, las cámaras estereoscópicas binoculares requieren que el objetivo tenga un buen cambio de características, de lo contrario no se podrá realizar un cálculo de profundidad. Debido a que la velocidad de la luz es muy rápida, la Cámara TOF necesita un diseño complejo para lograr la detección de la diferencia de tiempo de la señal de ida y vuelta, la fabricación es relativamente difícil, la precisión de cálculo de profundidad de la Cámara TOF no cambia con la distancia, básicamente se puede estabilizar en el nivel cm a lo largo de todo el rango de medición, lo que es muy significativo para algunas aplicaciones de movimiento a gran escala. En comparación con las cámaras ópticas estructurales, las cámaras TOF tienen una precisión más baja a 10 metros y una mayor precisión a 10 metros. Una ventaja notable de las cámaras TOF es que la distancia de trabajo es relativamente amplia, puede cubrir un rango de 0,5 a 10 metros, y algunas escenas con poca precisión incluso alcanzan cientos de metros. en esta escena, la unidad de iluminación general utiliza LED infrarrojo en lugar de láser, sin dañar los ojos. Por su parte, la Cámara de luz estructural tiene un rango de imagen de solo 2 a 3 metros, pero la precisión será mayor. Por lo tanto, aunque las cámaras TOF pueden funcionar en distancias más cortas, no son una buena opción cuando se necesitan ciertos requisitos de precisión.
Las cámaras de profundidad TOF requieren una mayor precisión en la medición del tiempo, y el pulso de emisión debe estar en un tiempo muy corto (nivel de picosegundos), incluso con los componentes electrónicos de mayor precisión, es difícil alcanzar una precisión de nivel milimétrico. Por lo tanto, en el campo de la medición cercana, especialmente en el rango de 1 m, la precisión de la Cámara de profundidad TOF también tiene una gran brecha en comparación con otras cámaras de profundidad, lo que limita su aplicación en el campo de la alta precisión cercana. Las cámaras TOF tienen ciertas ventajas en la medición de distancias largas, pero son relativamente caras y no tienen información de color.
La precisión de la Cámara TOF está relacionada en gran medida con la distancia, y generalmente se cree que se puede estimar a través de una distancia de imagen del 1%, por lo que si el objeto medido está a 5 metros de distancia, la Cámara TOF puede alcanzar una precisión de 5 cm. La precisión de la Cámara estereoscópica binocular es de aproximadamente 5 - 10% de distancia de imagen, y la Cámara de luz estructural es la más precisa, que puede alcanzar 1 mm.

¿Extensión: ¿ el radar óptico pertenece al tipo de tiempo de vuelo?
El radar óptico (detección de luz y ranging, lidar), también conocido como escáner láser de tiempo de vuelo (tof laser scanner), a veces conocido como radar láser, mide la distancia medida en función del tiempo de vuelo emitiendo pulsos láser en múltiples ángulos al entorno circundante. Además, el radar óptico también medirá la intensidad de la luz reflejada para reflejar más detalles del objeto medido en el mapa de profundidad. Además, el 3D TOF también puede considerarse como una tecnología LIDAR sin escáneres.
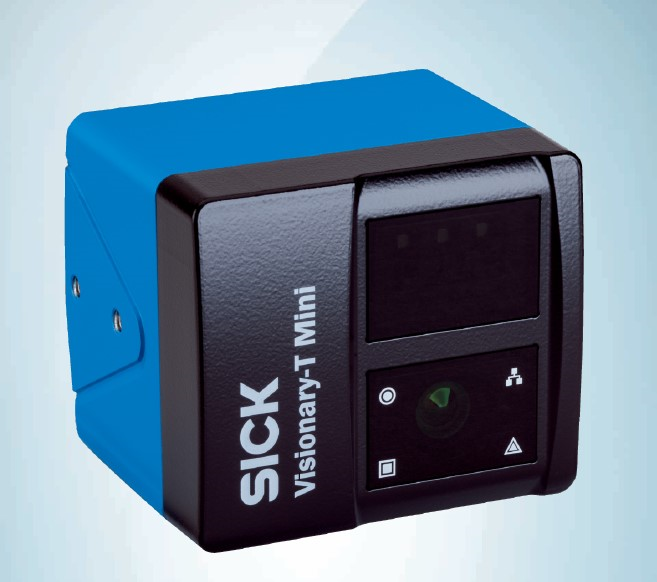
enfermoVisionario-T MiniCámara 3D
Con la tecnología de tiempo de vuelo 3D (tof), la Cámara sick VISION - T mini 3D realiza carcasas compactas y excelentes aplicaciones automatizadas de robótica de calidad de datos, vehículos de transporte y logística sin datos precisos y confiables de medición de distancia 2D y 3D. Además, incluso si el espacio de instalación es pequeño, el sistema visual debe integrarse fácilmente en el diseño de la máquina correspondiente. La gama de productos de cámaras 3D sick VISION - T mini combina un diseño estructural compacto de alto rendimiento y una mayor rentabilidad. Además, los sensores visuales 3D pueden proporcionar mapas detallados de puntos dispersos bidimensionales y tridimensionales con alta densidad de píxeles para el análisis de datos. El modo de funcionamiento automático simplifica la integración de su máquina y garantiza una operación más sencilla.
Sobre haoai Intelligence
Haoai Intelligence es un agente profesional de sick alemán en el campo de la visión 3D en china.
¡¡ haoai Intelligence se centra en proporcionar soluciones integrales de visión artificial 3D para ayudar a mejorar el nivel de fabricación inteligente de China y la modernización industrial!
En la actualidad, tenemos un grupo de ingenieros de aplicaciones de visión artificial 3D de alta calidad e ingenieros de investigación y desarrollo de algoritmos, con una capacidad completa de evaluación de proyectos de visión artificial y capacidad de desarrollo de algoritmos básicos subyacentes. ¡¡ nuestra solución general de visión artificial 3D se ha implementado con éxito en baterías de energía, industria automotriz, electrónica de consumo, electrodomésticos blancos, detección de tránsito ferroviario y otros campos, acumulando una rica experiencia en aplicaciones de proyectos de visión artificial 3D y desarrollo de software!
Productos principales inteligentes de haoai: soluciones integrales de visión artificial 3d, incluyendo cámara 3D de luz estructural, Cámara de escaneo de línea láser, sensor de contorno láser de línea 3D sick, Cámara tof, sistema de medición 3D de alta precisión, sistema de posicionamiento de guía visual, sistema de agarre desordenado, etc., que puede realizar funciones como planitud, diferencia de altura, medición de posición, detección de defectos cóncavos y convexos, detección de caminos de pegamento, pulido de robots de guía visual, montaje de posicionamiento de piezas de trabajo de robots de guía visual, agarre desordenado de piezas de trabajo, etc.