-
Correo electrónico
406909520@qq.com
-
Teléfono
17312275363
-
Dirección
Base de la Sede de mingfa kechuang, No. 5 Pudong North road, Distrito de pukou, Nanjing
Acerca de nosotros
Nanjing Weixin Space Information Technology Co., Ltd
Principio de funcionamiento y alcance de aplicación del sistema de sondeo multihaz de aguas profundas de carga seca
Fecha:2025-11-27Leer:1
Sistema de sondeo multihaz de aguas profundasEs una tecnología de topografía submarina de alta resolución, que puede obtener rápidamente datos de topografía submarina de alta precisión y cobertura completa emitiendo ondas sonoras de sectores anchos y recibiendo ecos multipath. En comparación con los sondeos tradicionales de haz único (solo se puede obtener la profundidad del agua de puntos discretos a lo largo de la línea de trayectoria), la ventaja central de los multihaces es queMedición simultánea "tipo banda"Especialmente adecuado para la detección de aguas profundas en terrenos amplios y complejos. A continuación se explica el principio de funcionamiento y el alcance de la Aplicación.
I. principio de funcionamiento: desde la emisión acústica hasta la inversión topográfica
El núcleo del sistema de sondeo multihaz es convertir un solo pulso de transmisión en varios haces estrechos que cubren un cierto sector a través de la "tecnología de sensor de matriz + formación de haz", y luego calcular la profundidad del agua y la ubicación de cada huella de haz a través del retraso y la intensidad del eco, y finalmente empalmarla en un terreno submarino continuo. Su flujo de trabajo se puede dividir en los siguientes enlaces clave:
1. Composición del hardware
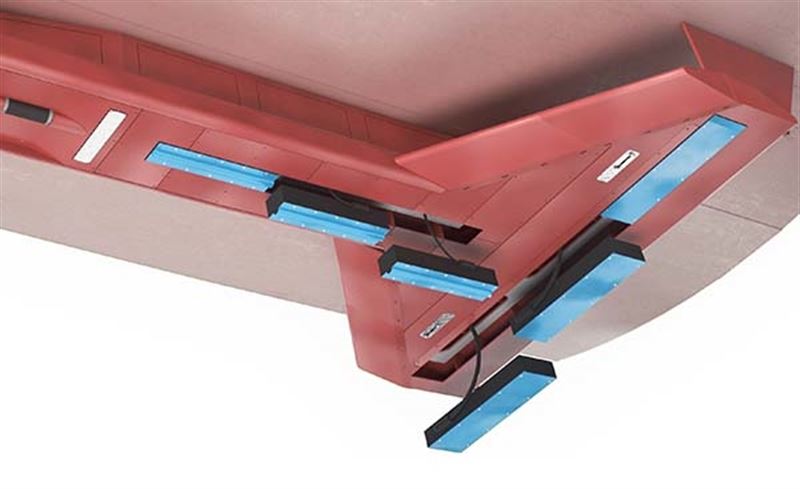
El sistema está compuesto principalmente porMatriz de sensores, unidad de adquisición de datos, sensores de movimiento (actitud / posicionamiento), software de procesamientoConsta de cuatro partes:
Matriz de sensores: generalmente instalado en el Fondo del barco o en el cuerpo de remolque, integra las funciones de transmisión y recepción. La matriz de lanzamiento es responsable de emitir ondas sonoras de alta frecuencia al fondo marino (la frecuencia se ajusta con la profundidad del agua, y las aguas profundas suelen ser de 12 kHz a 50 khz); La matriz receptora está compuesta por decenas a cientos de elementos de matriz para recibir ecos reflejados por el Fondo marino.
Sensores de movimiento: incluye GNSS (sistema mundial de navegación por satélite) para proporcionar posición absoluta, unidad de medición inercial (imu) para monitorear la actitud del casco (balanceo, balanceo, elevación), perfil de velocidad Doppler acústico (adcp) para ayudar a medir la velocidad y garantizar la precisión del posicionamiento espacial de los datos.
Unidad de procesamiento de datos: adquisición de señales acústicas, actitud, datos de posicionamiento en tiempo real y generación de nubes de puntos de profundidad a través de algoritmos.
2. Flujo de trabajo básico
Emisión acústica y formación de haces: el sensor emite un pulso acústico de un sector ancho (por ejemplo, 120 ° a 160 °) ("haz en forma de pluma" o "haz en forma de abanico"). La matriz receptora pasaTecnología de matriz por fases(controlar la diferencia de fase de cada elemento de matriz) descompone el eco de un sector ancho en decenas a miles de haces estrechos (resolución angular de hasta 0,1 ° a 1 °), cubriendo el sector receptor simétrico al sector emisor (por ejemplo, 150 ° × 150 °).
Detección de eco y cálculo de la profundidad del agua: el retraso de eco (△ t) de cada haz corresponde al tiempo en que el sonido viaja hacia y desde el Fondo marino, combinado con el perfil de velocidad del sonido (svp), es necesario medir la temperatura, salinidad y presión del agua del mar con antelación o simultáneamente para corregir la velocidad del sonido, y calcular la profundidad del agua de la huella del haz:
D = 2c△ t + corrección de la desviación de actitud / instalación
Entre ellos, C es la velocidad del sonido y△ t es el retraso del eco.
Corrección de posición y actitud: debido a los errores de rodadura, balanceo, elevación y posicionamiento GNSS durante la navegación del casco, la posición horizontal (x, y) y la profundidad vertical (z) de las huellas del haz deben corregirse dinámicamente a través de los datos de la IMU para garantizar la precisión del empalme topográfico.
Empalme y formación de tiras: las huellas de haz de los viajes continuos se ordenan por tiempo / posición, se eliminan los puntos de ruido (como los bancos de peces, la interferencia de burbujas) y finalmente se generan dem de fondo marino de alta resolución (modelo digital de elevación) o mapas topográficos tridimensionales.
II. particularidades de los escenarios de aguas profundas
En ambientes de aguas profundas (generalmente se refiere a más de 1000 m, o incluso más de 10000 m), los haces múltiples se enfrentanFuerte atenuación acústica, largo tiempo de propagación y ruido ambiental complejoPor lo tanto, el diseño del sistema debe optimizarse específicamente:
Emisión de baja frecuencia: las aguas profundas seleccionan ondas sonoras de frecuencia más baja (como 12 kHz a 30 khz) para reducir la atenuación (la energía sonora es inversamente proporcional al cuadrado de la frecuencia) y garantizar que los ecos puedan ser recibidos de manera efectiva.
Transmisión de alta potencia: aumentar la Potencia de transmisión (kilovatios a decenas de kilovatios) para compensar la pérdida de energía acústica transmitida a larga distancia.
Corrección de la velocidad del sonido de alta precisión: la velocidad del sonido de las aguas profundas se ve afectada significativamente por la estratificación vertical de la temperatura y la salinidad (como la termosfera y la halosfera), que debe medirse en tiempo real a través del medidor SVP o CTD (medidor de profundidad de temperatura y sal) para evitar el error de sondeo causado por la curva de la línea acústica (el error de aguas profundas puede alcanzar varios metros).
Arrastre o a bordo de auv: para evitar inconvenientes en el funcionamiento de la plataforma del casco en aguas profundas (como potencia y estabilidad), los haces múltiples a menudo se integran en robots submarinos autónomos (auv), sumergibles no tripulados de control remoto (rov) o remolcadores especiales para lograr una detección flexible.
III. alcance de la aplicación: de la ciencia marina a la práctica de la ingeniería
El sistema de sondeo multihaz es el "ojo" de la exploración de aguas profundas y se utiliza ampliamente en el desarrollo de los recursos marinos, la investigación científica, la defensa nacional y la seguridad:
1. Investigación en geología marina y Ciencias de la tierra
Cartografía topográfica del fondo marino: trazar microtopografía como montañas marinas, zanjas, crestas oceánicas medias y zonas hidrotermales para revelar procesos geológicos como el Movimiento de placas (como cuñas proliferativas en zonas de subducción) y la actividad volcánica (como cadenas volcánicas en el Fondo marino). Por ejemplo, el uso de múltiples haces para descubrir terrazas ultraprofundas en la fosa de las Marianas o proporcionar una base topográfica para la selección del sitio de perforación del iodp (programa Internacional de descubrimiento oceánico).
Análisis del entorno sedimentario: identificar los tipos de sedimentos (corrientes turbias, corrientes profundas iguales) y los registros paleoclimáticos a través de la micromorfología del fondo marino (como olas de arena, ranuras de lavado, Volcanes de barro), y ayudar a reconstruir el medio marino antiguo.
2. Exploración y explotación de los recursos marinos
Investigación de recursos de petróleo y gas: detectar el borde de la Plataforma continental, las depresiones de la cuenca y otras estructuras (como fallas y pliegues) y delimitar las tapas y los espacios de almacenamiento de los depósitos de petróleo y gas; Monitorear la topografía de la posición del pozo de la Plataforma de perforación para garantizar la seguridad de las operaciones.
Evaluación de los recursos minerales: identificar áreas de distribución de nódulos polimetálicos, costras ricas en cobalto y depósitos de sulfuros hidrotermales (como la zona Clarion - Clipperton en el pacífico) y evaluar las reservas de recursos.
Desarrollo de energías renovables: planificar la ubicación de la base de pilotes del Parque eólico marítimo (es necesario evitar zanjas y acantilados empinados), monitorear el terreno de enrutamiento de cables / tuberías submarinas y reducir el riesgo de erosión.
3. Ingeniería marina y Monitoreo Ambiental
Construcción de vías navegables y puertos: cartografía de arrecifes y bancos que obstaculizan la navegación en las aguas portuarias y las vías navegables (como las vías navegables de aguas profundas) para garantizar la seguridad de la navegación de los grandes buques; Monitorear los cambios topográficos después de las obras de dragado.
Mantenimiento de tuberías submarinas / cables ópticos: investigar el Estado desnudo, suspendido o enterrado de la tubería (identificar mutaciones topográficas a través de múltiples haces) y prevenir accidentes de rotura.
Alerta temprana de desastres: monitorear los deslizamientos de tierra en el fondo marino (como la inestabilidad de las laderas terrestres), el terreno de la zona de origen del tsunami (como las crestas de Rugido marino) y evaluar su amenaza potencial para la costa.
4. Área de defensa y Seguridad
Detección de objetivos submarinos: ayuda a buscar submarinos accidentados, naufragios o minas, y mejora la precisión de posicionamiento a través de la coincidencia de terreno.
Apoyo Topográfico Militar: proporcionar datos topográficos submarinos de alta precisión para la navegación oculta de submarinos y la ubicación del sitio de aterrizaje.
Resumen
Sistema de sondeo multihaz de aguas profundasA través de la ruta técnica de "transmisión de sector ancho - recepción de múltiples haces - fusión de datos de múltiples fuentes", se ha logrado un mapeo eficiente y de alta precisión del terreno de aguas profundas, que es una herramienta para la exploración marina moderna. Con la miniaturización de la Plataforma auv / ROv y la introducción de algoritmos de Ia (como la supresión automática del ruido y la extracción de características topográficas), su valor en la investigación científica y las aplicaciones de ingeniería de aguas profundas se destacará aún más.